


LAB Digital Twin Platform
ENERBIOCALAB의
소프트웨어 플랫폼
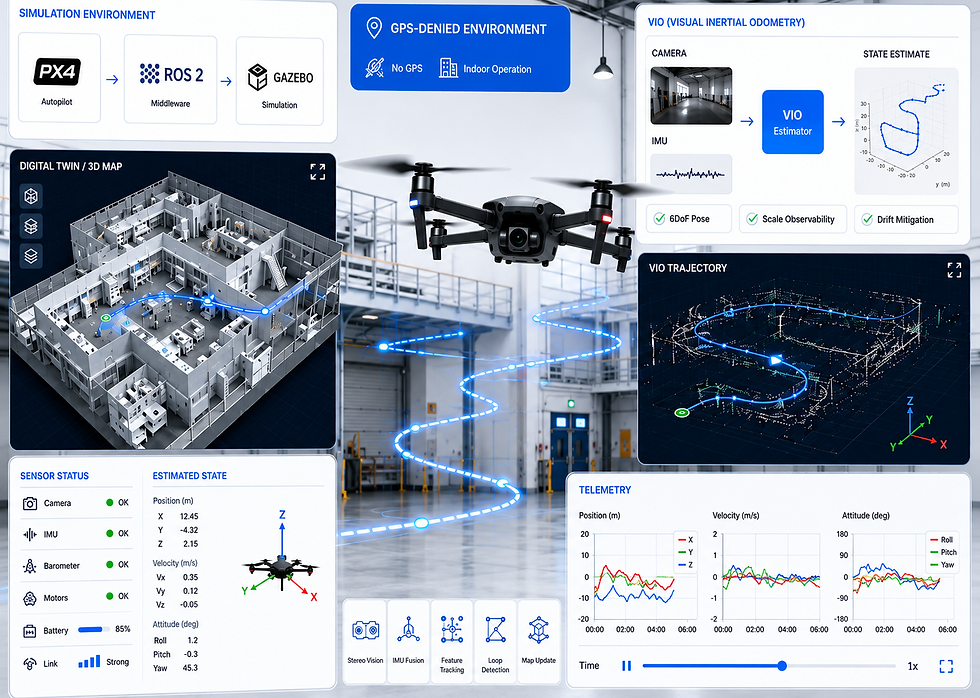
“GPS-Denied 환경을 극복하는 AI 자율비행 소프트웨어 플랫폼”
PX4–Gazebo–ROS 2 기반 시뮬레이션 환경과 VIO 항법 알고리즘을 결합을 통해 GPS 신호가 Denied환경 속 UAV의 자율 비행 성능을 검증하는 소프트웨어 플랫폼.
핵심 : 카메라·IMU 기반 상태추정, 디지털트윈 공력해석, 지면효과 보정, AI Drift 보정을 연계를 통한 위치 오차를 줄이고 자율 비행
안정성을 높이는 플랫폼.
대표 소프트웨어
1
PX4 Firmware

2
ROS 2

3
Gazebo

4
QGroundControl

5
MAVLink

6
VO / VIO

7
SLAM

8
EKF Sensor Fusion

9
ANSYS FLUENT


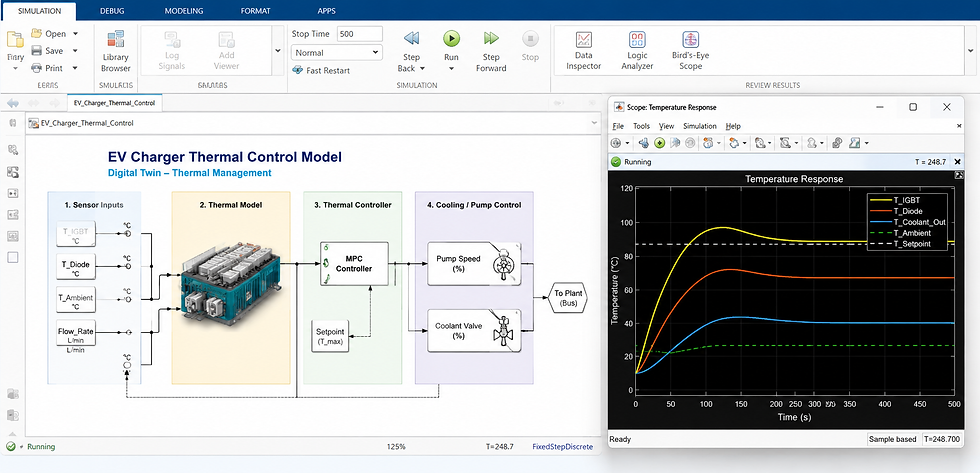
''충전기 발열을 예측하는 디지털트윈 소프트웨어 플랫폼''
EV 충전기의 온도 센서와 열화상 데이터를 기반으로 실시간
열분포를 가상 모델에 반영하고, 케이블·커넥터·인렛 접촉부 및
무선 충전 코일의 발열 위치를 예측하는 소프트웨어 플랫폼.
핵심 : 디지털트윈 열유동 해석, AI 온도 예측, 냉각 유로 성능
검증을 연계하여 충전 지연·부품 변형·화재 위험을 줄이고
유·무선 충전 인프라의 운영 안정성을 높이는 플랫폼.
대표 소프트웨어


대표 소프트웨어
1
ANSYS FLUENT

2
PyFLUENT

3
ANSYS Twin Builder

4
ANSYS MAXWELL

5
ANSYS MECHANICAL

6
CFD-Post

7
Python

8
PyTorch

9
Optuna

10
OpenCV

11
MATLAB / Simulink
12
LabVIEW / DAQ

“충전기 발열을 예측하는 디지털트윈 소프트웨어''
EV 충전기의 온도 센서와 열화상 데이터를 기반으로 실시간
열분포를 가상 모델에 반영하고, 케이블·커넥터·인렛 접촉부 및
무선 충전 코일의 발열 위치를 예측하는 소프트웨어 플랫폼.
핵심 : 디지털트윈 열유동 해석, AI 온도 예측, 냉각 유로 성능
검증을 연계하여 충전 지연·부품 변형·화재 위험을 줄이고
유·무선 충전 인프라의 운영 안정성을 높이는 플랫폼.
2222
RGB·열화상·LiDAR 데이터를 통합 분석하여 군사 시설,
산업 인프라, 데이터센터 주변의 침입 드론과 이상 객체를 실시간으로 탐지·추적하는 소프트웨어 플랫폼.
핵심 : YOLOv8 기반 객체 탐지, Deep SORT 추적,
SLAM 공간 인식, A* 경로 분석을 연계하여 위협 위치·이동경로·상황보고를 자동화하고 자율보안 대응 안정성을 높이는 플랫폼.
대표 소프트웨어

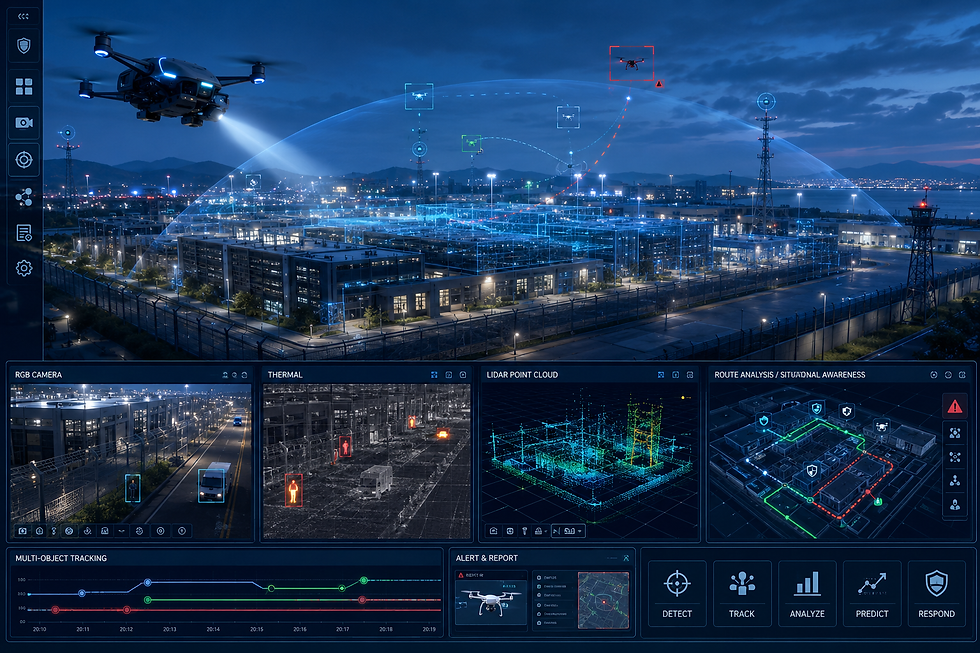
“핵심 시설을 지키는 AI 자율보안 소프트웨어 플랫폼”
RGB·열화상·LiDAR 데이터를 통합 분석하여 군사 시설,
산업 인프라, 데이터센터 주변의 침입 드론과 이상 객체를 실시간으로 탐지 · 추적하는 소프트웨어 플랫폼.
핵심 : YOLOv8 기반 객체 탐지, Deep SORT 추적,
SLAM 공간 인식, A* 경로 분석을 연계하여 위협 위치·이동경로· 상황보고를 자동화하고 자율보안 대응 안정성을 높이는 플랫폼.
대표 소프트웨어
1
YOLOv8

2
ROS 2
3
Gazebo
4
A* algorithm

5
Deep SORT

6
PyTorch Ai Model

7
SLAM
8
EKF Sensor Fusion
9
ANSYS FLUENT

“AI 서버 열을 예측·최적화하는 디지털트윈 소프트웨어''
ANSYS FLUENT – PyFLUENT 기반 열유동 해석 데이터를 활용하여
액침냉각 서버와 펄세이팅 노즐의 온도 분포, Hotspot, 압력강하를
예측하는 소프트웨어 플랫폼.
핵심 : PyTorch Surrogate Model과 Optuna 최적화를 연계하여
유량 · 주파수 · 듀티비 · 노즐 높이 조건을 빠르게 탐색하고,
데이터센터 냉각 효율과 서버 운영 안정성을 높이는 플랫폼.
대표 소프트웨어
1
ANSYS FLUENT

2
PyFLUENT

3
ANSYS Twin Builder

4
ANSYS MAXWELL

5
ANSYS MECHANICAL

6
CFD-Post

7
Python

8
PyTorch

9
Optuna

10
OpenCV

11
MATLAB / Simulink

12
LabVIEW / DAQ

''AI 서버 열을 예측·최적화하는 디지털트윈 소프트웨어''
ANSYS FLUENT – PyFLUENT 기반 열유동 해석 데이터를 활용하여
액침냉각 서버와 펄세이팅 노즐의 온도 분포, Hotspot, 압력강하를
예측하는 소프트웨어 플랫폼.
핵심 : PyTorch Surrogate Model과 Optuna 최적화를 연계하여
유량·주파수·듀티비·노즐 높이 조건을 빠르게 탐색하고,
데이터센터 냉각 효율과 서버 운영 안정성을 높이는 플랫폼.
대표 소프트웨어

“GPS-Denied 환경을 극복하는 AI 자율비행 소프트웨어 플랫폼”
PX4–Gazebo–ROS 2 기반 시뮬레이션 환경과 VIO 항법 알고리즘을 결합을 통해 GPS 신호가 Denied환경 속 UAV의 자율 비행 성능을 검증하는 소프트웨어 플랫폼.
핵심 : 카메라 · IMU 기반 상태추정, 디지털트윈 공력해석, 지면효과 보정, AI Drift 보정을 연계를 통한 위치 오차를 줄이고 자율 비행안정성을 높이는 플랫폼.
대표 소프트웨어


''충전기 발열을 예측하는 디지털트윈 소프트웨어 플랫폼''
EV 충전기의 온도 센서와 열화상 데이터를 기반으로 실시간
열분포를 가상 모델에 반영하고, 케이블·커넥터·인렛 접촉부 및
무선 충전 코일의 발열 위치를 예측하는 소프트웨어 플랫폼.
핵심 : 디지털트윈 열유동 해석, AI 온도 예측, 냉각 유로 성능
검증을 연계하여 충전 지연·부품 변형·화재 위험을 줄이고
유·무선 충전 인프라의 운영 안정성을 높이는 플랫폼.
대표 소프트웨어

“충전기 발열을 예측하는 디지털트윈 소프트웨어''
EV 충전기의 온도 센서와 열화상 데이터를 기반으로 실시간
열분포를 가상 모델에 반영하고, 케이블·커넥터·인렛 접촉부 및
무선 충전 코일의 발열 위치를 예측하는 소프트웨어 플랫폼.
핵심 : 디지털트윈 열유동 해석, AI 온도 예측, 냉각 유로 성능
검증을 연계하여 충전 지연·부품 변형·화재 위험을 줄이고
유·무선 충전 인프라의 운영 안정성을 높이는 플랫폼.
대표 소프트웨어


“핵심 시설을 지키는 AI 자율보안 소프트웨어 플랫폼”
RGB·열화상·LiDAR 데이터를 통합 분석하여 군사 시설,
산업 인프라, 데이터센터 주변의 침입 드론과 이상 객체를 실시간으로 탐지·추적하는 소프트웨어 플랫폼.
핵심 : YOLOv8 기반 객체 탐지, Deep SORT 추적,
SLAM 공간 인식, A* 경로 분석을 연계하여 위협 위치·이동경로·상황보고를 자동화하고 자율보안 대응 안정성을 높이는 플랫폼.
대표 소프트웨어
1
YOLOv8
2
ROS 2
3
Gazebo
4
A* algorithm
5
Deep SORT
6
PyTorch Ai Model
7
SLAM
8
EKF Sensor Fusion
9
ANSYS FLUENT
“핵심 시설을 지키는 AI 자율보안 소프트웨어 플랫폼”
RGB·열화상·LiDAR 데이터를 통합 분석하여 군사 시설,
산업 인프라, 데이터센터 주변의 침입 드론과 이상 객체를 실시간으로 탐지·추적하는 소프트웨어 플랫폼.
핵심 : YOLOv8 기반 객체 탐지, Deep SORT 추적,
SLAM 공간 인식, A* 경로 분석을 연계하여 위협 위치·이동경로·상황보고를 자동화하고 자율보안 대응 안정성을 높이는 플랫폼.
대표 소프트웨어
''AI 서버 열을 예측·최적화하는 디지털트윈 소프트웨어''
ANSYS FLUENT – PyFLUENT 기반 열유동 해석 데이터를 활용하여
액침냉각 서버와 펄세이팅 노즐의 온도 분포, Hotspot, 압력강하를
예측하는 소프트웨어 플랫폼.
핵심 : PyTorch Surrogate Model과 Optuna 최적화를 연계하여
유량·주파수·듀티비·노즐 높이 조건을 빠르게 탐색하고,
데이터센터 냉각 효율과 서버 운영 안정성을 높이는 플랫폼.
대표 소프트웨어
1
ANSYS FLUENT
2
PyFLUENT
3
ANSYS Twin Builder
4
ANSYS MAXWELL
5
ANSYS MECHANICAL
6
CFD-Post
7
Python
8
PyTorch
9
Optuna
10
OpenCV
11
MATLAB / Simulink
12
LabVIEW / DAQ
''AI 서버 열을 예측·최적화하는 디지털트윈 소프트웨어''
ANSYS FLUENT – PyFLUENT 기반 열유동 해석 데이터를 활용하여
액침냉각 서버와 펄세이팅 노즐의 온도 분포, Hotspot, 압력강하를
예측하는 소프트웨어 플랫폼.
핵심 : PyTorch Surrogate Model과 Optuna 최적화를 연계하여
유량·주파수·듀티비·노즐 높이 조건을 빠르게 탐색하고,
데이터센터 냉각 효율과 서버 운영 안정성을 높이는 플랫폼.
대표 소프트웨어

“AI 서버 열을 예측 · 최적화하는 디지털트윈 소프트웨어''
ANSYS FLUENT – PyFLUENT 기반 열유동 해석 데이터를
활용하여 액침냉각 서버와 펄세이팅 노즐의 온도 분포, Hotspot,
압력강하를 예측하는 소프트웨어 플랫폼.
핵심 : PyTorch Surrogate Model과 Optuna 최적화를 연계하여
유량 · 주파수 · 듀티비 · 노즐 높이 조건을 빠르게 탐색하고,
데이터센터 냉각 효율과 서버 운영 안정성을 높이는 플랫폼.
대표 소프트웨어


